智火滚塑配模手册 › 录入工厂数据
L臂的每个参数
对应 智火滚塑配模桌面版 0.8.14 · 核对于 2026-09-13 D5
L臂是弯成曲拐的直臂,只带一个模盘而不是两个:臂管沿回转轴线伸进来,在模具空间之外向下弯,从下方托住这块模盘。模具只装在模盘顶面,所以是一个完整连续的安装面,而不是两个各占一半高度的面。它需要四个尺寸、一份现有增高架的清单和一个可选的最大载重。
图中这种布置里有两种转动同时进行:整体绕臂管的轴线转,模盘绕穿过自己盘心的轴线转,由空心臂管里的传动轴通过模盘处的直角齿轮带动。本页说的“上方”“下方”“顶面”都是图中画出的位置;臂转起来,整幅图跟着转。
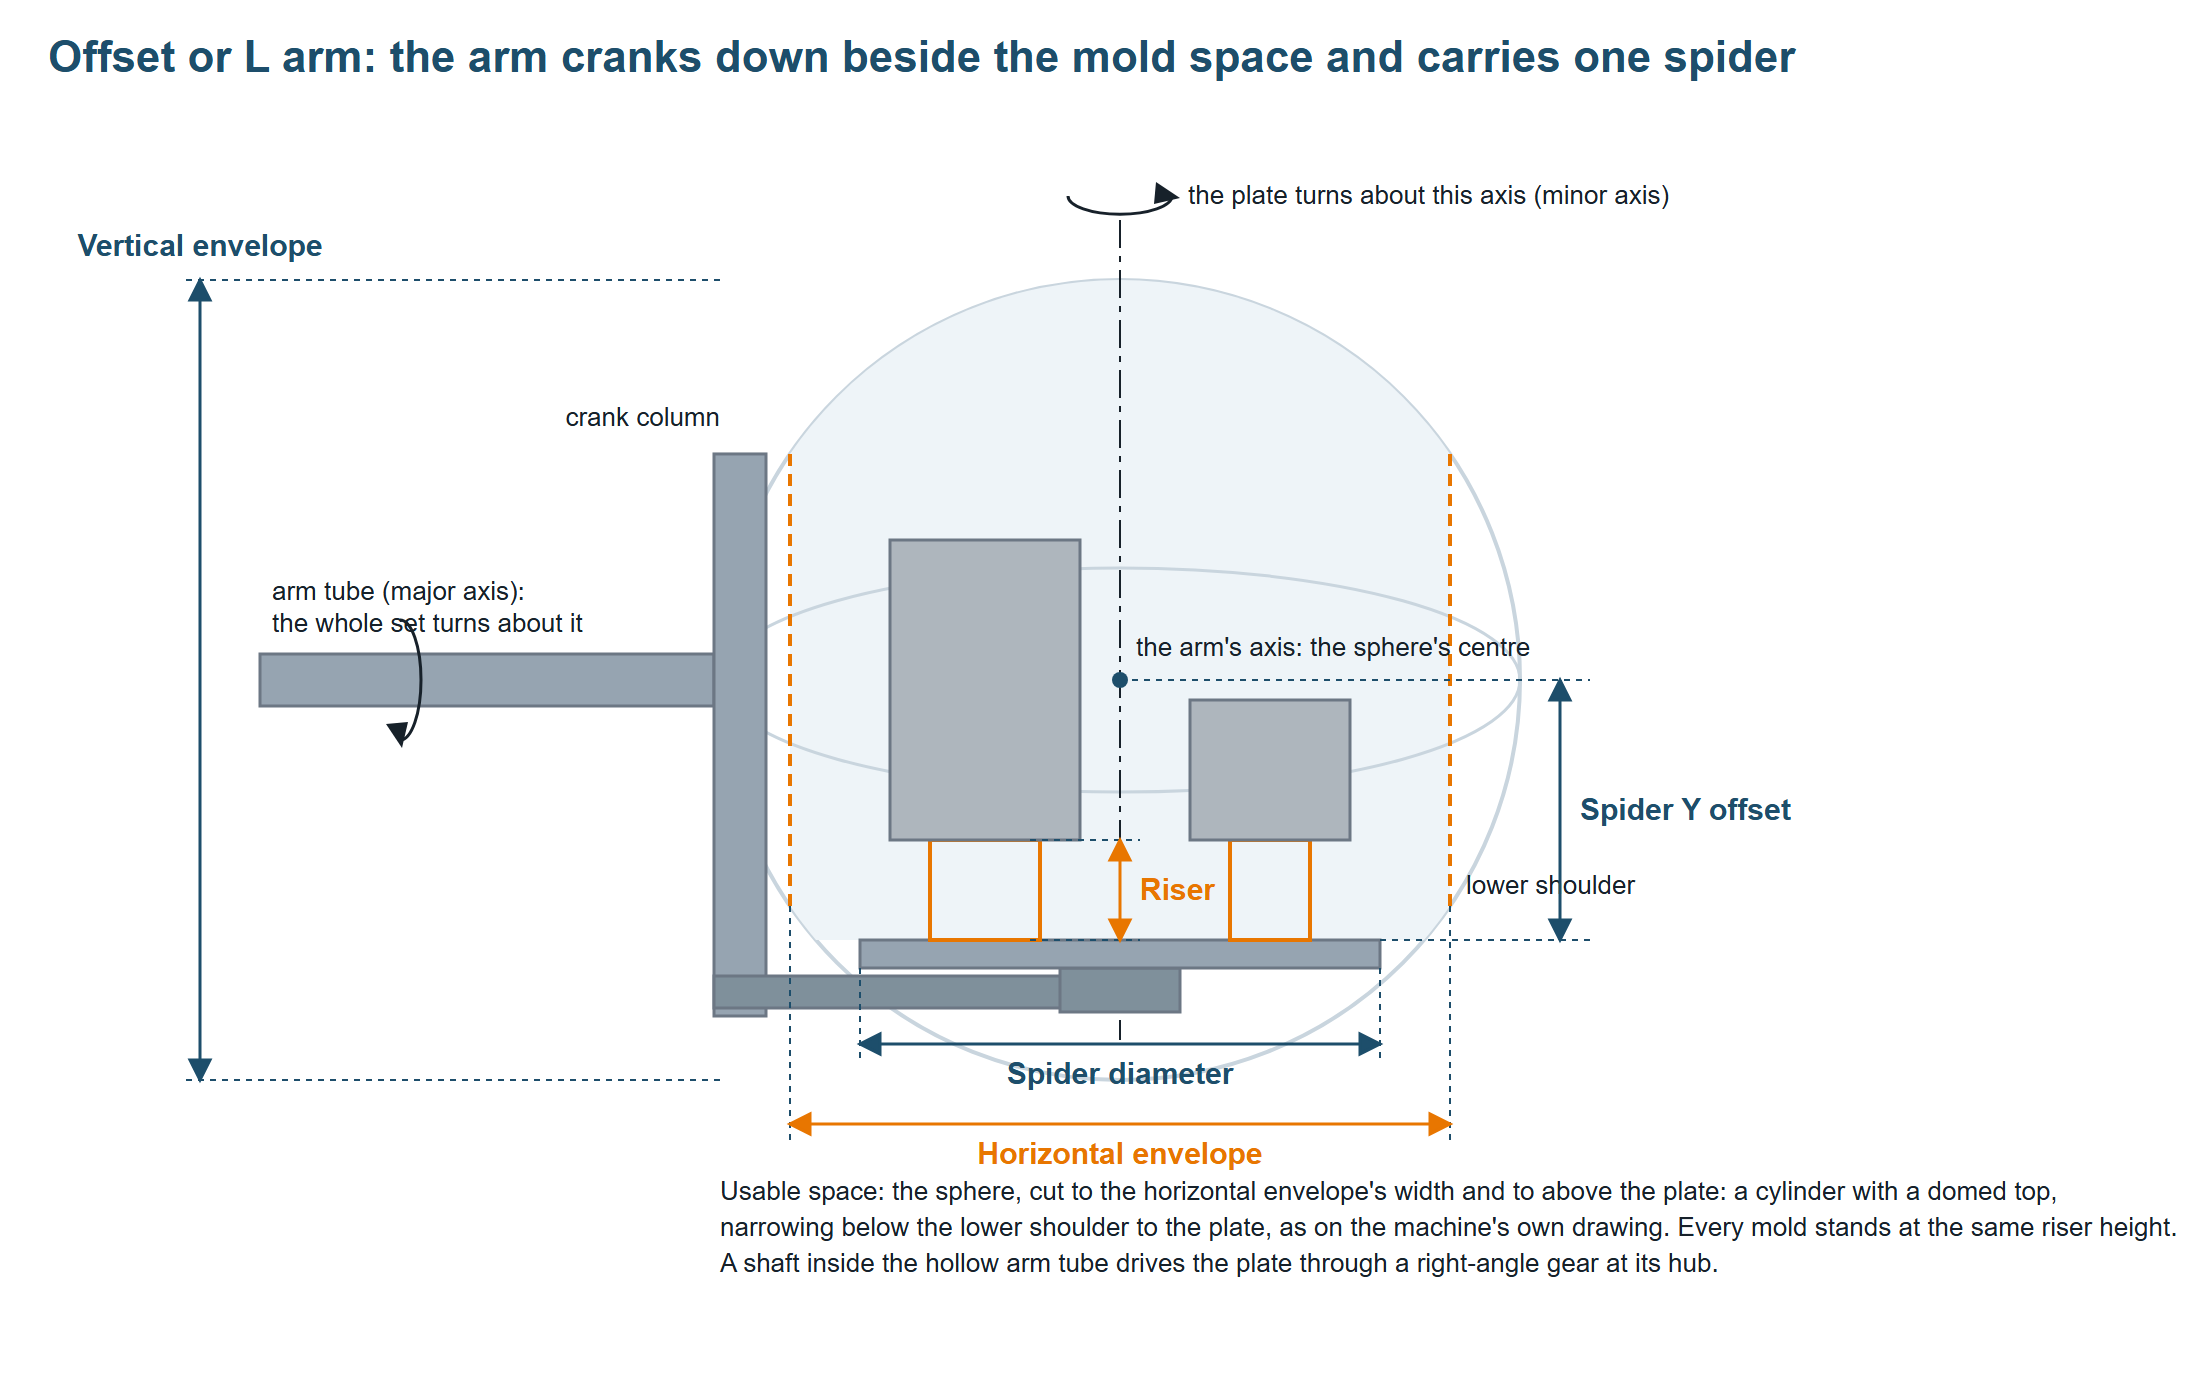
模具必须待在一个球内,这个球的球心在臂管回转轴线与模盘回转轴线(穿过盘心向上延长)的交点上;臂的弯折使安装面处在这个点之下,而不是在球心位置。两种转动中,模具的每个角到这个点的距离都保持不变,所以球形回转范围对 L臂和直臂同样适用。可用的模具空间是球在安装面之上、曲拐立柱留出的宽度之内的那部分。
本页凡给出数字的地方,用的都是网页版内置的那条 L臂,随时可以打开看:模盘 1800 mm,回转直径 2850 mm,模盘偏距 800 mm,水平回转直径 2400 mm,增高架 250 和 500 mm。桌面版的试用版工作簿只有直臂。
模盘直径
是什么。 单块模盘的直径。
怎么量。 过盘心量,或量到辐条末端。
工作簿列 OffsetArmSpiderDiaMm;标签页上是 模盘直径 (mm)。
配模拿它做什么。 平面图里,每个模具的占地尺寸都落在这个圆内;它也是球的最小直径:填的回转直径比模盘小时,软件就按模盘直径画球。尺寸有冲突就对照设备图纸改正;软件里球画大了,设备里不会多出空间。填小了,模具会因模盘空间不够被拒绝;填大了,模具会被放到实际模盘之外。
回转直径
是什么。 球形回转极限的直径,球心在两条回转轴线的交点。模具的高度和向外伸出的距离共用这个极限;模盘偏距把安装面放在球心之下。
怎么量。 看设备厂商这条臂的模具回转图,取可用的球形回转直径,按图纸注明的间隙余量,并核对图纸给出的烘箱、冷却工位和工位之间移动的极限。直径穿过球心、沿臂管轴线量,不穿过模盘:模盘偏离中心,球不偏。模盘之上的高度和可用的水平宽度是另外的尺寸,在下面录入。
工作簿列 OffsetArmVertDiaMm;标签页上是 回转直径 (mm)。
配模拿它做什么。 和模盘偏距一起定出球形范围。模具要在球内;靠边的高模具最先掉出去。
填错了会怎样。 这一格要填正数;没填,软件拒绝在这条臂上配模。填小了,模具带着回转直径提示进暂存区。填大了,软件放上烘箱容不下的模具。
延伸阅读。 美国滚塑协会的滚塑设备指南在图 8 旁边解释了曲拐式单盘臂。Ferry Industries 的 L臂模具极限图展示了球形回转边界、偏低的安装面和另外给出的宽度极限。尺寸以你自己设备厂商的图纸为准。
模盘偏距
是什么。 模盘的安装面在臂的回转轴线以下多远,这条轴线穿过球心。曲拐把模盘放在轴线之下;这个数就是这段落差,从安装面量到臂管的中心线。它不是曲拐立柱的长度,也不是模盘下面横梁的落差。
怎么量。 臂在图示位置时,从模盘顶面竖直向上量到臂管中心线。在我们手头有图纸的设备上,这个偏移在球半径的一半到四分之三之间,所以模盘在球里位置偏低,它上面的可用空间是一个顶部呈穹顶的高圆柱,只在紧贴模盘上方才收窄。
工作簿列 OffsetArmSpiderYMm;标签页上是 中心不可用高度 / 模盘偏距 (mm)。
配模拿它做什么。 它把模盘放进球里。模盘之下什么都不能放,所以可用空间是球在模盘之上的部分。球在中心最宽,所以模具有多少空间取决于模盘的位置:偏移小,模盘靠近最宽的截面,底部宽但模盘之上的高度少;偏移大,模盘降到球收窄的底部,高度多但底部窄,这时增高架可以把模具抬回较宽的部分。从模盘到球顶的可用高度是球的半径加上这个偏移,再减去模具自身占地尺寸在球面弧形处的损失。
填错了会怎样。 填零会被拒绝:模盘会落在球心。大到等于球半径,模盘就在球的最底部,没有增高架什么都装不下。一般来说,填大了缩窄每个模具的立足面;填小了,高模具的可用高度就少了。
水平回转直径
是什么。 扣除模盘旁边的曲拐立柱之后,模盘回转轴线周围的可用直径。设备图纸把它标为扣除这根立柱后的水平可用直径;软件把它当作一个绕模盘中心的直立圆柱,四周同宽、各个高度同宽。模具要同时装进这个圆柱和球里。
怎么量。 取设备厂商的模具回转图纸上的可用宽度,包括图纸给的间距余量,并核对它描述的是模具要占的整个高度上、模盘轴线周围的净直径。如果只能在设备上量,就要在这个高度范围内、模盘转满一圈的范围内,把立柱和其他每个障碍物都查到;模盘旁边的一处空隙说明不了整个极限。
工作簿列 OffsetArmHorzDiaMm;标签页上是 水平回转直径 (mm)。
配模拿它做什么。 它限制模具在每个高度上向外最远能伸多远。某个高度上可用的宽度取这个圆柱和球截面里较小的一个:球在偏低的模盘附近和顶部附近都会收窄空间,增高架可以把模具抬出下部收窄的部分;圆柱较小的地方,抬高也改变不了宽度。
填错了会怎样。 这一格必须是正数。填小了,方案会变成一座窄塔,模具围着它分层排布。比球还大就不起作用:只剩球在限制方案,一直到曲拐立柱所在的位置。
增高架
是什么。 你为这条臂准备的增高架:把每个模具从模盘上抬高同一个高度的焊接钢架。把你有的每个高度按毫米填进去,用逗号分开:400 或 400, 650。
工作簿列 OffsetArmRiserHeightMm;标签页上是 增高架 (mm)。
软件怎么用它。 每个方案,软件都试一遍不用增高架和清单里的每个高度,保留最好的结果:先看装上最多模具的,再看完全可行的优于部分装下的,再看平衡更好的,全都一样就选最低的增高架。一个高度管整个方案:每个模具都抬高到这个高度,软件不会在一块模盘上混用不同高度的架子。选用的高度随结果显示,预览里也画出来。
限制模具的是球的下部曲面时,增高架有用:抬高之后,模具的底部落在球更宽的位置。如果模盘处的限制已经是水平回转直径,抬高改变不了宽度;但它仍然抬高了模具的顶部,可能改善平衡,软件按结果评判每个高度。
填错了会怎样。 清单空着,只试直接装在模盘上。某个高度把模具抬得太高、顶到球顶,一部分或全部模具在这个高度上装不下,软件保留更低的一个。清单里填了你没有的高度,会得到一个做不出来的方案;清单只写车间里实际有的架子。
最大载重
和直臂一样:MaxLoadWeightKg,最大载重 (kg),留空或 0 表示不检查。臂只装到上限,需求超过上限时状态栏会提示。
核对这些数
模盘 / 臂数据 标签页的预览按这些参数画出臂:
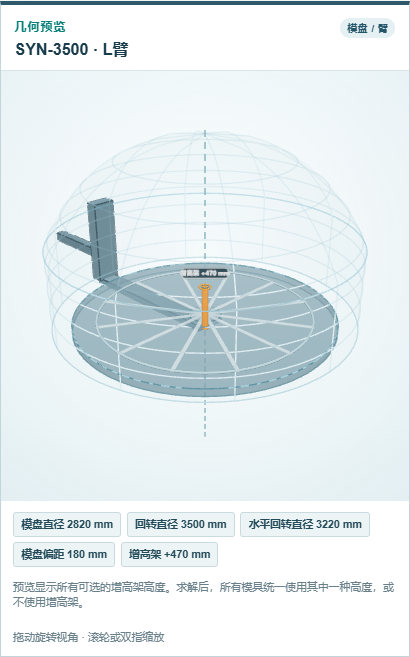
臂管应在球心的高度进入,曲拐立柱应在可用宽度之外,模盘应在球心下方,距离等于模盘偏距,增高架显示为一根橙色短柱。表格里对应行记录的是同一组数字:

然后在配模标签页请求一个高模具,读状态栏。模具带着增高架装上了,说明球和偏移在起作用。进了暂存区,状态栏给出的原因说明它违反了哪条限制:回转直径的提示指向垂直或水平回转直径,模盘空间的提示指向模盘,重量的提示指向最大载重;最高的增高架失败了,较低的增高架仍可能成功,所以比较一下软件试过的各个高度。
意见和问题
软件的规则是我们对物理条件的理解;你的工厂比我们清楚的地方,改的是软件。